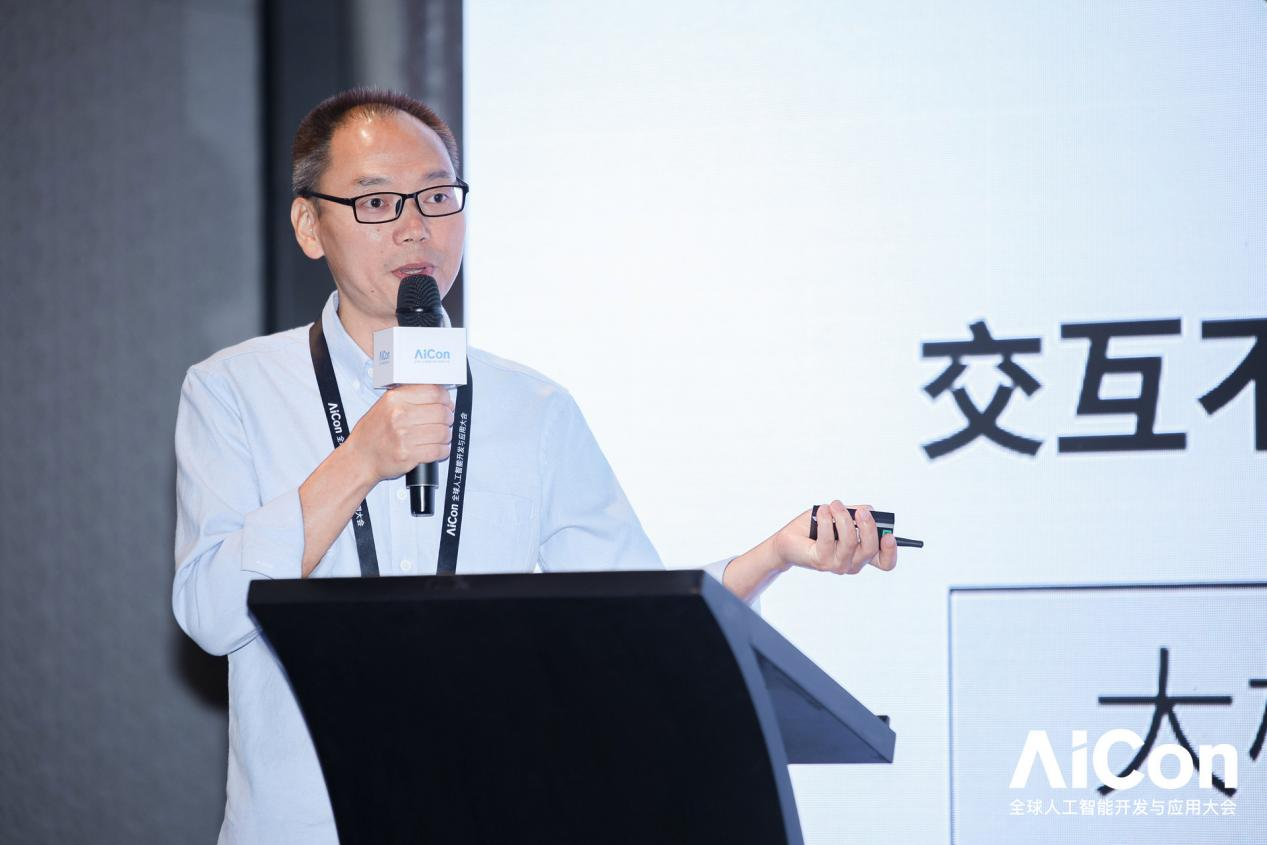
近日,阿加犀智能科技亮相 AICon 全球人工智能开发与应用大会 · 深圳站。阿加犀智能科技技术负责人康斌在"迈向机器人 AGI 的关键技术与产业实践"专题发表演讲《Agent Harness + 原子 Skills:服务机器人具身智能的落地实践》,围绕服务机器人从单点功能实现走向可运营系统的工程路径,分享了阿加犀在物理 AI 应用落地中的实践思考。
当前,服务机器人正在从"能交互、会移动"的单点能力阶段,走向能够连续完成复杂任务的具身智能体。但在真实服务场景中,机器人仍普遍面临任务链路割裂、Agent决策不可控、环境记忆弱、技能难复用、业务闭环缺失等问题。
多数系统可以完成导航、问答、巡检或抓取等单项任务,却难以稳定支撑"理解用户意图、找到目标地点、感知现场状态、调用执行技能、验证结果并上报业务系统"的完整服务流程。
康斌以酒店服务机器人为例,提出 Agent Harness + 原子 Skills 的服务机器人架构:
- Agent 层负责理解自然语言服务请求、拆解任务并规划执行顺序,好比机器人的"大脑",听懂人话、安排先后;
- Harness 层作为受控执行与安全治理层,统一管理环境观测、状态门控、技能调用、执行反馈、结果验证和人工接管;
- 巡检、语义导航、设施检查、靠近观察、物品抓取、递送、异常上报等能力,则被抽象为可组合、可度量、可复盘、可演化的原子 Skills,像搭积木一样组合出不同服务任务。
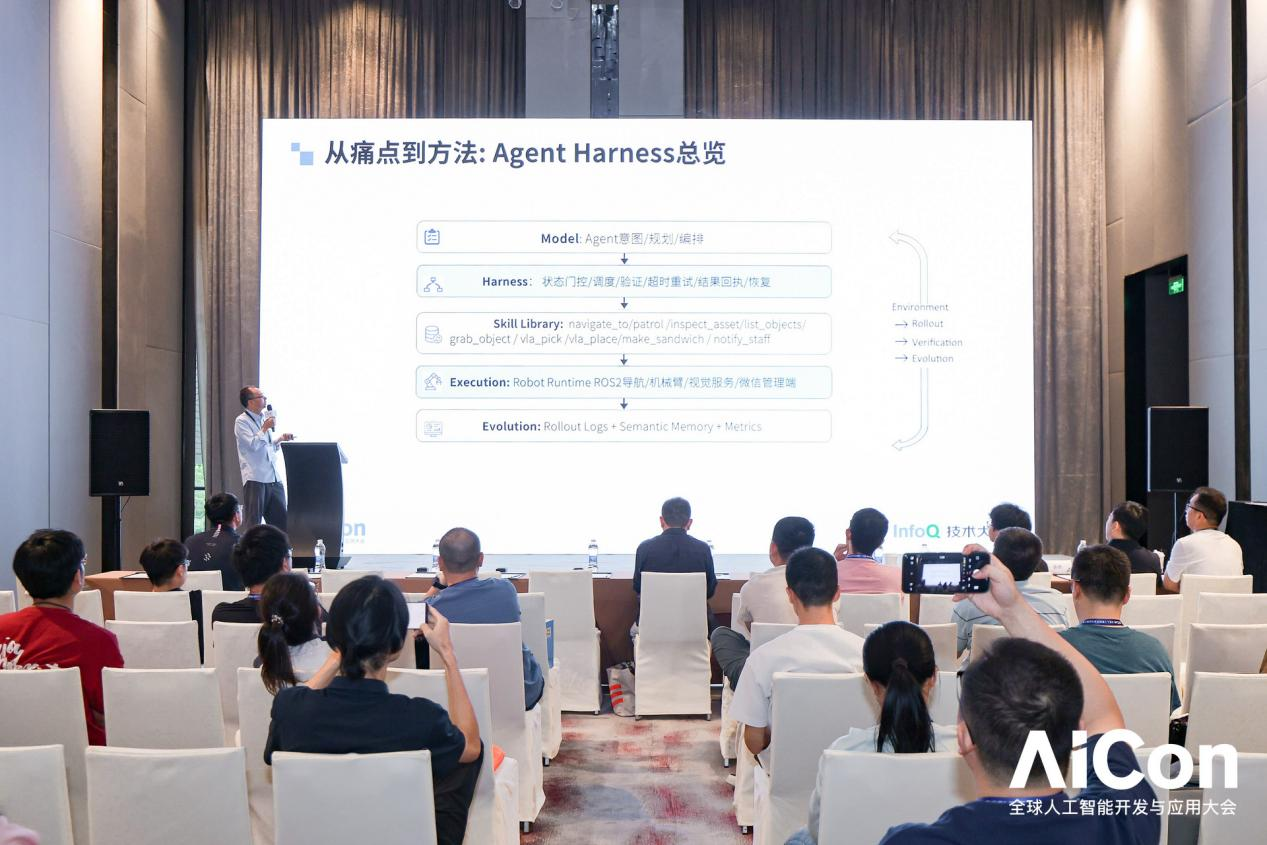
在这一架构下,机器人不再是导航、问答、巡检、抓取等模块的简单叠加,而是能够将多个原子 Skills 组合成连续服务链路。例如,在酒店场景中,机器人可以围绕接待问询、路线引导、夜间巡检、设施检查、异常上报、物品取放与递送等任务,完成从意图理解到现场执行、从结果验证到业务回传的闭环。
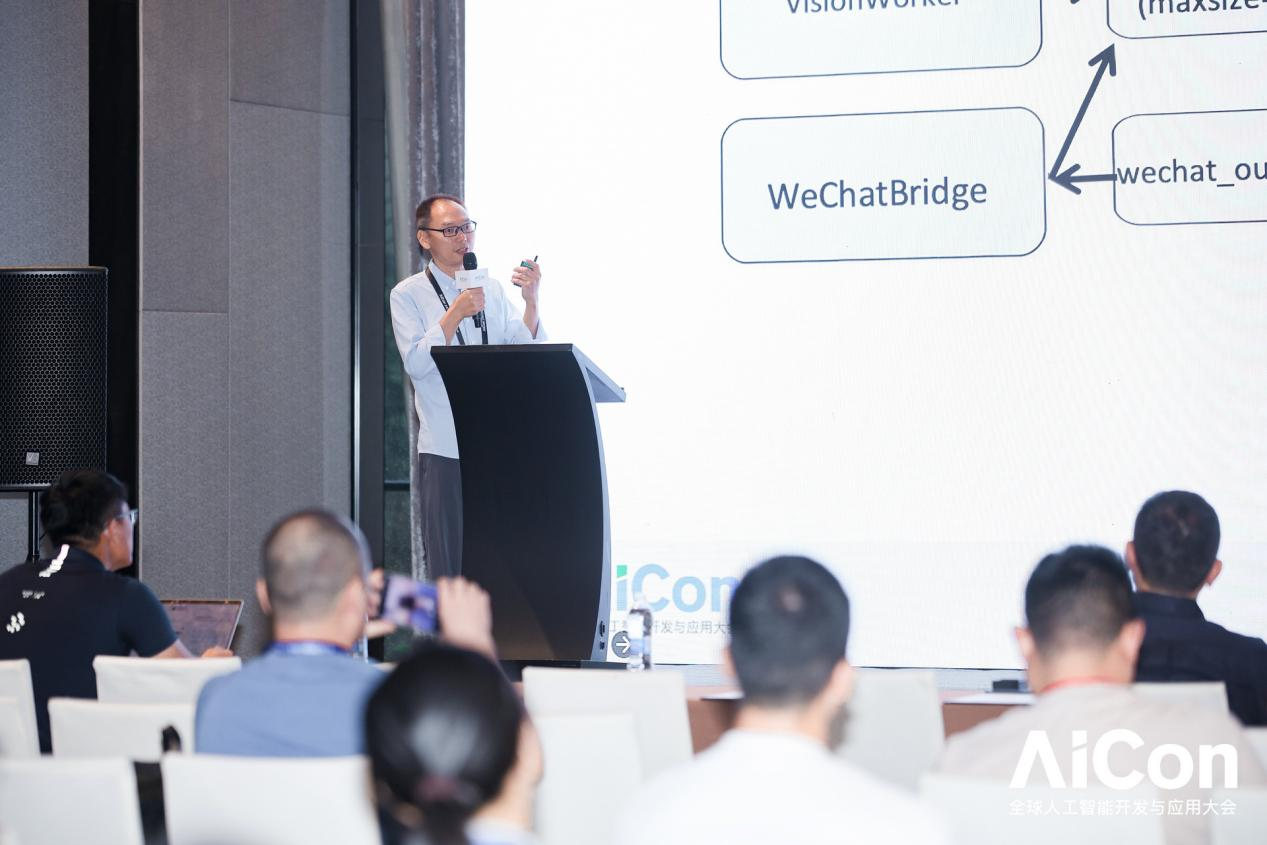
安全与可控是具身智能走向真实场景的关键。康斌指出,Agent 不应直接控制底盘速度、机械臂关节或安全停止等底层动作,而应通过受控 Skill 调用真实机器人能力。Harness 层则负责前置条件检查、动作互斥、超时处理、失败原因归因和必要时的人工接管,让大模型的规划能力被限制在可验证、可管理的工程边界内。
这一实践方向与阿加犀长期深耕的物理AI 应用能力高度契合。阿加犀围绕融合架构操作系统、AI 和机器人全栈工具链,持续为机器人企业与开发者提供软硬件协同的技术底座。此前,阿加犀已推出算·控·交互一体机器人开发板犀牛派Ⓡ 系列产品,服务 50 余家机器人企业,助力机器人产品加速落地。
值得关注的是,阿加犀智能科技创始人、CEO 孙晓刚此前也在人民网财经研究院举办的金台圆桌交流会上表示:"真正走向大众的智能终端,应当是无感化、可信化、刚需化的。"对于服务机器人而言,能够自主、连续、安全地完成有效任务,并被稳定管理和运营,正是其走向大众市场的重要前提。
从 Agent Harness 到原子 Skills,从语义地图与事件记忆到任务验证与人工接管,阿加犀希望把机器人从 Demo 演示推进到可运营的真实系统,为具身智能从 PoC 走向真实落地提供可复制路径。阿加犀将持续推进技术创新,为智能终端和机器人智能化升级提供可靠的技术支撑与产品方案,推动物理AI 产品加速走进真实世界。