方案详情
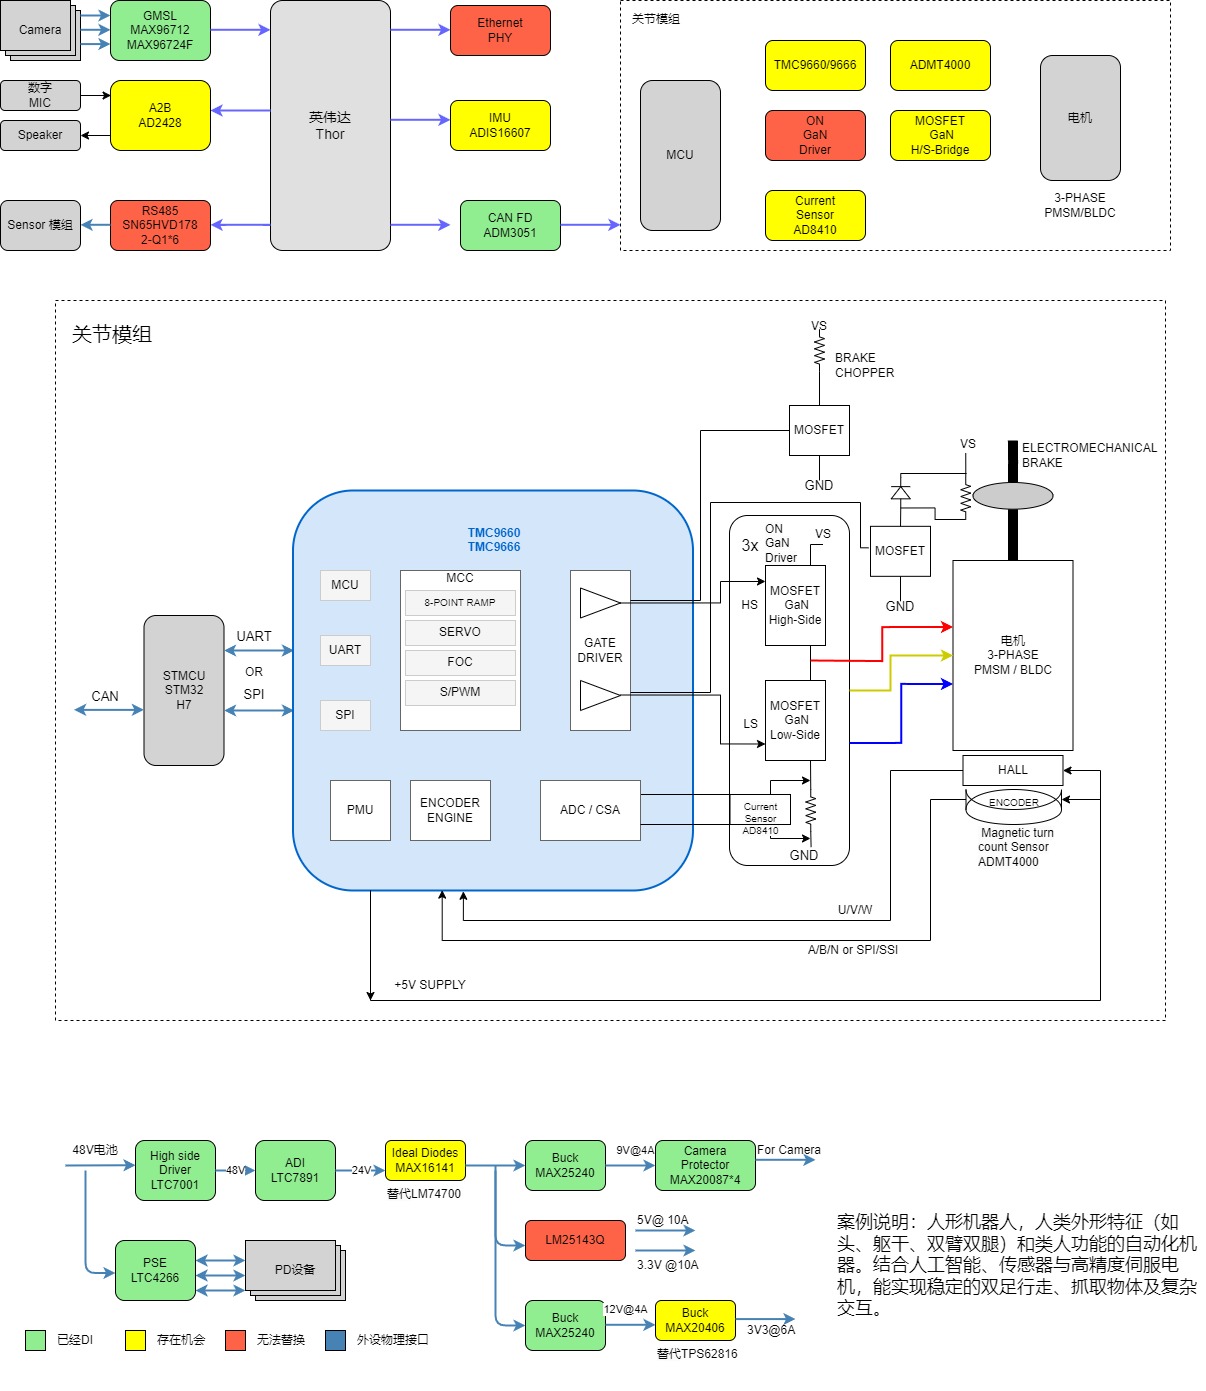
本方案是一套完整的人形机器人整机硬件系统解决方案,覆盖「AI算力主控+多传感器感知+分布式关节伺服+高可靠电源管理」四大核心子系统,可直接用于人形机器人从原型到量产的全流程开发。
(1)AI算力主控子系统(机器人"大脑")
核心主控:英伟达Thor 5000车规级AI SoC,承担整机视觉处理、AI大模型推理、多传感器数据融合、运动规划与控制调度的核心任务
视觉输入:GMSL接口芯片MAX96712/MAX96724F,支持多路高清相机并行接入
音频交互:A2B音频总线芯片AD2428/AD2328,支持数字MIC/Speaker阵列
通信接口:RS485芯片SN65HVD178、CAN FD芯片ADM3051、以太网PHY
姿态感知:IMU惯性测量单元ADIS16607
(2)关节伺服子系统(机器人"肌肉与骨骼")
关节控制核心:STM32 H7系列高性能MCU,FOC闭环控制、电流采样、故障保护
驱动:TMC9660/9666伺服驱动芯片
电流采样:Current sense芯片AD8410
执行:3-PHASE PMSM/BLDC电机+ADMT4000磁编码器
(3)电源管理子系统(机器人"能量系统")
输入:48V动力电池→LTC7001高边驱动→LTC7891降压转24V→LM74700/MAX16141理想二极管保护
多路稳压:MAX25240(9V@4A/12V@4A)、MAX20087*4保护芯片、LM25143Q(5V@10A、3.3V@10A)、TPS62816/MAX20406
冗余供电:PSE LTC4266 PoE供电芯片
整体系统性能指标:
AI算力:基于Thor 5000,提供超2000 TOPS AI算力(INT8),支持多路4K相机实时处理、大模型端侧推理,毫秒级决策响应
运动控制:10+自由度全闭环控制,关节位置精度±0.01°,力矩精度±1%F.S.,控制带宽≥1kHz
感知与交互:多路GMSL高清相机+IMU+多模态融合,A2B音频总线,通信延迟<1ms
电源可靠性:电源转换效率≥95%,MTBF≥10000小时
通信扩展:CAN FD、RS485、以太网、GMSL、A2B等多协议
【应用场景】
本方案面向高性能人形机器人整机开发,适用于需要实现双足稳定行走、物体精准抓取、人机自然交互、自主导航避障的全场景需求,可广泛应用于服务、工业协作、特种作业机器人、科研原型机等领域。
技术架构